Sensores del automóvil: cómo funcionan y de qué manera mejoran nuestra seguridad
Los automóviles actuales incorporan una gran cantidad de sensores que trabajan silenciosamente cada vez que conducimos. Muchos de ellos no son visibles y el conductor quizá nunca llegue a verlos, pero resultan indispensables para el funcionamiento del sistema antibloqueo de frenos, el control de estabilidad, los airbags, la asistencia de estacionamiento, el control de velocidad adaptativo y el frenado automático de emergencia.
Un sensor es un dispositivo capaz de detectar una magnitud física, como velocidad, aceleración, presión, distancia o temperatura, y convertirla en una señal eléctrica. Esa señal es enviada a una unidad electrónica de control, que la analiza y decide si debe advertir al conductor o intervenir sobre alguna función del automóvil.
Podemos dividir estos dispositivos en dos grandes grupos. Por un lado, están los sensores que miden el movimiento y el comportamiento del propio vehículo. Por otro, se encuentran los sensores que observan el entorno, detectando otros automóviles, peatones, obstáculos, señales de tránsito y espacios disponibles para estacionar.
Comencemos con los sensores relacionados con la dinámica del vehículo.
Entre los más importantes se encuentran los sensores de aceleración. Estos dispositivos detectan cómo cambia el movimiento del automóvil. Pueden medir la aceleración longitudinal, es decir, cuando el vehículo aumenta o reduce su velocidad; la aceleración lateral, que aparece al tomar una curva; y la aceleración vertical, producida, por ejemplo, al circular sobre una irregularidad del camino.
En su interior poseen una masa microscópica suspendida mediante pequeños elementos elásticos. Cuando el vehículo acelera o cambia de dirección, esa masa tiende a desplazarse debido a su inercia. El movimiento es extremadamente pequeño, pero puede medirse eléctricamente y transformarse en información útil para las unidades de control.
No todos los sensores de aceleración tienen el mismo rango. Los utilizados por el control electrónico de estabilidad miden aceleraciones relativamente pequeñas y muy precisas. En cambio, los sensores destinados a activar los airbags deben detectar desaceleraciones mucho más intensas, características de un impacto.
También se emplean sensores de velocidad de giro, conocidos como giróscopos o sensores de velocidad angular. Uno de los más importantes es el sensor de guiñada. Este dispositivo detecta con qué rapidez gira el automóvil alrededor de su eje vertical. En términos sencillos, permite saber si el vehículo está girando realmente de la manera que espera el conductor.
Para comprender su importancia, imaginemos que el conductor gira el volante hacia la izquierda. El sistema conoce esa intención mediante el sensor de ángulo de dirección. Al mismo tiempo, el sensor de guiñada y el sensor de aceleración lateral informan cómo se está desplazando verdaderamente el automóvil. Si ambas informaciones no coinciden, el control electrónico de estabilidad puede detectar una pérdida de adherencia.
Ante una tendencia al subviraje, cuando el vehículo gira menos de lo previsto, o al sobreviraje, cuando la parte trasera comienza a desviarse, el sistema puede frenar selectivamente una o varias ruedas. En algunos casos también reduce el par del motor. El objetivo es ayudar a recuperar la trayectoria, aunque siempre dentro de los límites físicos determinados por la velocidad, el estado de los neumáticos y la adherencia del pavimento.
Los vehículos modernos pueden reunir varios sensores inerciales en un solo módulo. De esta manera se miden movimientos en tres direcciones y giros alrededor de diferentes ejes. Esta información también puede utilizarse en la suspensión electrónica, la iluminación adaptativa, la navegación y otros sistemas de asistencia.
Otro componente fundamental es el sensor de velocidad de rueda. Generalmente existe uno en cada rueda y su información es utilizada por el sistema antibloqueo de frenos, conocido como ABS.
Los primeros sensores de rueda eran principalmente inductivos y se denominaban sensores pasivos. Los sistemas actuales suelen emplear sensores activos basados en el efecto Hall o en elementos magnetorresistivos. Estos dispositivos trabajan junto con una rueda generadora de impulsos o un anillo magnético instalado cerca del rodamiento.
Al girar la rueda, el sensor detecta la sucesión de polos magnéticos o dientes y produce una señal eléctrica. A partir de esa señal, la unidad de control calcula la velocidad de cada rueda. Si durante una frenada una rueda reduce bruscamente su velocidad y está a punto de bloquearse, el ABS disminuye momentáneamente la presión de frenado sobre ella. Así se conserva, en la medida de lo posible, la capacidad de dirigir el automóvil.
La comparación entre las velocidades de las cuatro ruedas también permite calcular el deslizamiento, detectar pérdidas de tracción y estimar la velocidad general del vehículo. Algunos sistemas pueden incluso identificar indirectamente una reducción de presión en un neumático, porque una rueda desinflada modifica ligeramente su diámetro efectivo y gira a una velocidad diferente.
En este punto conviene recordar un detalle práctico. Si se encienden los testigos del ABS o del control de estabilidad, una de las posibles causas puede ser un sensor de rueda defectuoso, un cable cortado, suciedad metálica acumulada, corrosión en un conector o daños en el anillo magnético del rodamiento. El automóvil normalmente conserva el frenado convencional, pero puede perder las funciones electrónicas de asistencia. Por eso no conviene ignorar estas advertencias.
El sensor de ángulo de dirección es otro elemento esencial. Se encuentra asociado a la columna de dirección y mide la posición y el sentido de giro del volante. Su finalidad es comunicar al vehículo cuál es la trayectoria solicitada por el conductor.
Este sensor puede registrar más de una vuelta completa del volante hacia cada lado. En algunos diseños se utilizan engranajes y sensores magnetorresistivos para determinar la posición absoluta. Su información es necesaria para el control de estabilidad, la dirección asistida eléctrica, las luces adaptativas y diversos sistemas de estacionamiento.
Después de una reparación de la dirección, una alineación, la sustitución de ciertos componentes o una desconexión eléctrica, algunos vehículos necesitan calibrar nuevamente este sensor. Si queda desajustado, el sistema puede interpretar que el volante está girado cuando en realidad se encuentra centrado.
El sistema de frenos también dispone de sensores. El interruptor de la luz de freno informa que el conductor presionó el pedal, mientras que los sensores de presión miden el estado del circuito hidráulico. En sistemas avanzados puede controlarse la presión general del cilindro maestro o la correspondiente a diferentes circuitos.
Toda esta información permite que el automóvil reconozca una frenada de emergencia, coordine el ABS y el control de estabilidad, o prepare otros elementos de seguridad.
Pasemos ahora a los sensores que observan el entorno del vehículo.
Los más conocidos por muchos conductores son los sensores ultrasónicos de estacionamiento. Normalmente están instalados en los paragolpes y se reconocen como pequeños círculos ubicados en la parte delantera o trasera.
Estos dispositivos funcionan de manera semejante al sistema de orientación de los murciélagos. Emiten un pulso de sonido ultrasónico, inaudible para el ser humano, y esperan su eco. Cuando el pulso encuentra un obstáculo, se refleja y regresa al sensor. Midiendo el tiempo transcurrido entre la emisión y la recepción, el sistema calcula la distancia.
El sonido debe realizar un recorrido de ida y vuelta. Por eso la distancia se obtiene considerando la mitad del trayecto total. Varios sensores pueden trabajar juntos para determinar no solamente la distancia, sino también la posición aproximada del objeto.
Los sensores ultrasónicos suelen trabajar con frecuencias cercanas a los 40 o 50 kilohercios. Son apropiados para distancias cortas y maniobras a baja velocidad. Su alcance habitual comienza aproximadamente entre los 20 y 30 centímetros y puede llegar a unos dos metros y medio. Algunos sistemas más modernos alcanzan distancias mayores.
Estos sensores tienen limitaciones. Un objeto muy delgado, una superficie inclinada, ciertos materiales blandos o un obstáculo situado fuera del ángulo de detección pueden producir un eco débil. La suciedad, el barro, el hielo, la nieve, una capa gruesa de pintura o una reparación incorrecta del paragolpes también pueden afectar su funcionamiento.
Por esta razón, los sensores de estacionamiento son una ayuda, pero no reemplazan la observación directa, los espejos ni la cámara trasera. El conductor sigue siendo responsable de comprobar el entorno, especialmente porque puede haber niños, animales u objetos bajos en zonas difíciles de detectar.
Los automóviles también emplean radares. A diferencia de los sensores ultrasónicos, el radar transmite ondas electromagnéticas. Estas ondas se reflejan en los objetos y permiten calcular su distancia, su velocidad relativa y, en muchos casos, el ángulo en el que se encuentran.
Una de las grandes ventajas del radar es su capacidad para trabajar a distancias mayores y en condiciones meteorológicas variadas. Los radares de largo alcance pueden detectar vehículos a más de doscientos metros. Por eso se utilizan en el control de velocidad adaptativo.
Cuando el camino está libre, este sistema mantiene la velocidad seleccionada por el conductor. Si aparece un automóvil más lento adelante, el radar mide la distancia y la velocidad relativa. Entonces el vehículo reduce su velocidad para conservar una separación programada. Cuando el carril vuelve a quedar libre, recupera gradualmente la velocidad seleccionada.
No obstante, el control de velocidad adaptativo no debe confundirse con una conducción completamente autónoma. Dependiendo del modelo, puede tener dificultades para reconocer vehículos detenidos, motocicletas, objetos pequeños, curvas cerradas o cambios repentinos de carril. El conductor debe permanecer atento y preparado para frenar.
El radar también interviene en los sistemas de advertencia de colisión y frenado automático de emergencia. Si el sistema calcula que existe un riesgo importante, puede emitir una advertencia visual, acústica o mediante una vibración. Si el conductor no reacciona, algunos vehículos aplican primero una frenada parcial y, en una situación crítica, una frenada automática más intensa.
Aunque no siempre sea posible evitar el impacto, reducir la velocidad antes de la colisión puede disminuir considerablemente sus consecuencias.
Los radares de alcance medio también se emplean para vigilar los puntos ciegos. Generalmente se instalan detrás de las esquinas del paragolpes trasero. Si otro vehículo circula por un carril vecino o se aproxima rápidamente desde atrás, aparece una advertencia luminosa en el espejo exterior. Cuando el conductor activa el indicador de giro, la advertencia puede hacerse más intensa.
Un paragolpes reparado incorrectamente, una pieza metálica colocada delante del radar o una desalineación después de un choque pueden alterar la medición. En muchos casos, después de sustituir un parabrisas, un paragolpes, una cámara o un radar es necesario realizar una calibración con equipos específicos.
El tercer gran grupo de sensores ambientales está formado por las cámaras. Pueden instalarse detrás del parabrisas, cerca del espejo interior, en la parrilla, en los espejos laterales o en la tapa del baúl.
Las cámaras transforman la luz en señales eléctricas y, mediante procesamiento digital, reconocen formas, líneas, movimientos y colores. Se utilizan para mostrar la imagen trasera, construir una vista de 360 grados, detectar señales de tránsito, reconocer las líneas del carril e identificar peatones, ciclistas y otros vehículos.
Una cámara individual puede reconocer objetos y estimar su posición utilizando referencias de la escena. Las cámaras estereoscópicas emplean dos imágenes tomadas desde puntos ligeramente diferentes. Comparando el desplazamiento aparente de los objetos, calculan la profundidad de una manera semejante a la visión humana.
También existen sistemas de visión nocturna. Algunos utilizan iluminación infrarroja cercana y otros detectan radiación térmica. Estos últimos pueden ayudar a localizar personas o animales en la oscuridad, incluso más allá de la zona iluminada directamente por los faros.
Las cámaras tampoco son infalibles. El sol de frente, la niebla intensa, la lluvia, la suciedad, el hielo, un parabrisas empañado o marcas viales deterioradas pueden reducir su rendimiento. Mantener limpia la zona del parabrisas situada frente a la cámara es, por lo tanto, una medida de seguridad.
Cada tecnología posee cualidades diferentes. El radar mide muy bien la distancia y la velocidad relativa. La cámara permite reconocer y clasificar objetos. Los sensores ultrasónicos son útiles a corta distancia. Los sensores de rueda, aceleración y giro indican lo que está haciendo el propio automóvil.
Por ese motivo, los sistemas más seguros combinan información procedente de varios sensores. Si una cámara reconoce un vehículo y el radar confirma su distancia y velocidad, la detección resulta más confiable. Esta combinación se denomina fusión de sensores.
Para el usuario, la conclusión principal es sencilla: los sensores amplían nuestra capacidad de percibir lo que sucede, pero no eliminan la responsabilidad de conducir. Sus advertencias deben tomarse en serio y sus zonas de detección deben mantenerse limpias.
También es importante no instalar accesorios, pintura excesiva, soportes o elementos decorativos delante de radares y sensores. Después de un golpe, una reparación del paragolpes, una alineación importante o el reemplazo del parabrisas, conviene consultar si el fabricante exige una calibración.
Si aparece un mensaje indicando que una asistencia no está disponible, no significa necesariamente que todo el vehículo haya fallado. Puede tratarse de barro, lluvia intensa, una cámara obstruida o una condición momentánea. Pero si el aviso permanece, debe realizarse un diagnóstico.
Estos pequeños dispositivos forman una red que observa continuamente el automóvil y su entorno. Gracias a ellos, el vehículo puede detectar una rueda que comienza a bloquearse, una desviación de trayectoria, un obstáculo durante el estacionamiento o una posible colisión.
Conocer su funcionamiento permite interpretar mejor las advertencias del tablero, comprender sus limitaciones y utilizar las asistencias de manera responsable. La tecnología puede ayudarnos a prevenir accidentes y hacer más cómoda la conducción, pero la atención, el mantenimiento y las decisiones del conductor continúan siendo elementos fundamentales de la seguridad vial.
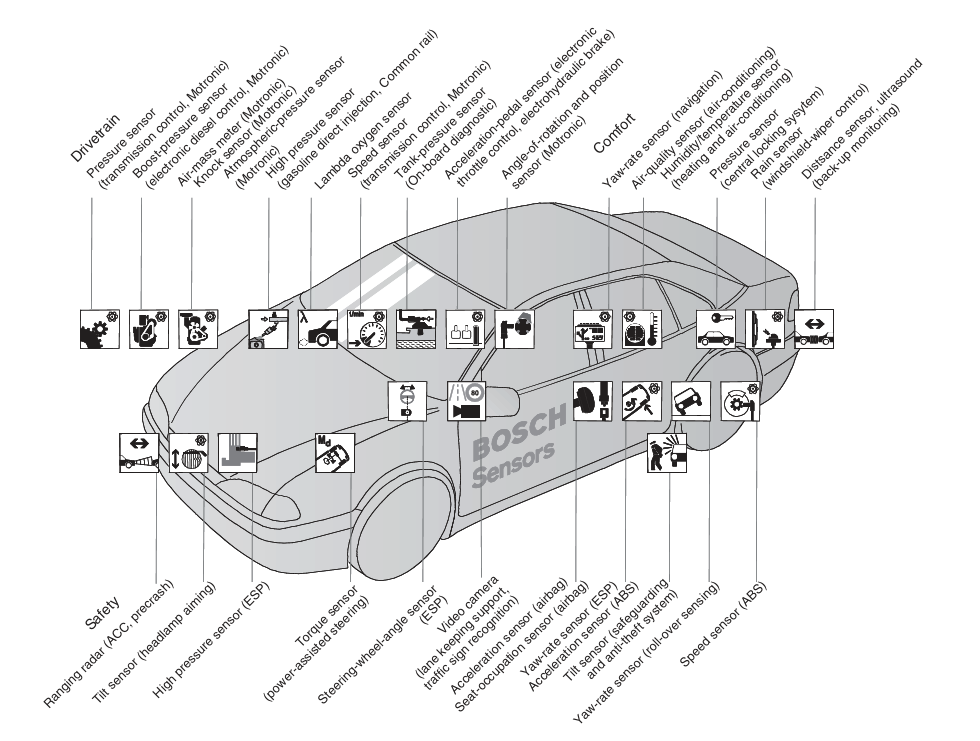
Sensores automotrices
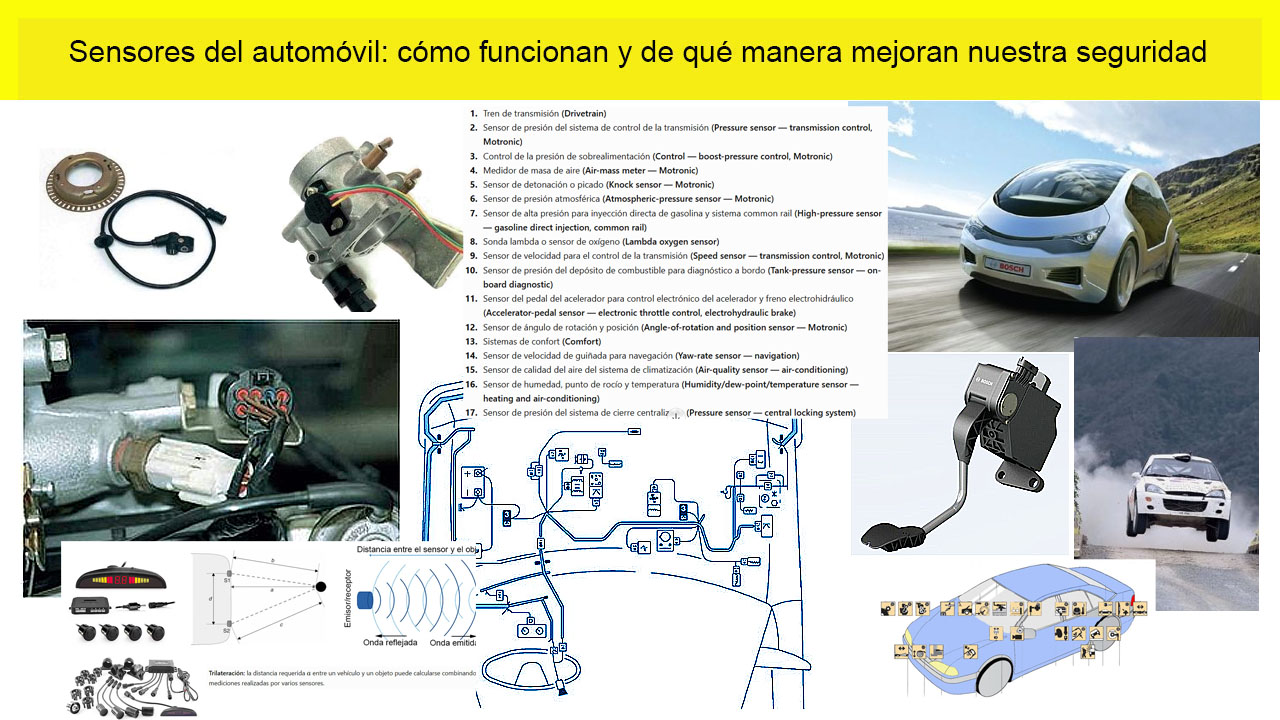
Tren de transmisión (Drivetrain)
Sensor de presión del sistema de control de la transmisión (Pressure sensor — transmission control, Motronic)
Control de la presión de sobrealimentación (Boost-pressure control — Motronic)
Medidor de masa de aire (Air-mass meter — Motronic)
Sensor de detonación o picado (Knock sensor — Motronic)
Sensor de presión atmosférica (Atmospheric-pressure sensor — Motronic)
Sensor de alta presión para inyección directa de gasolina y sistema common rail (High-pressure sensor — gasoline direct injection, common rail)
Sonda lambda o sensor de oxígeno (Lambda oxygen sensor)
Sensor de velocidad para el control de la transmisión (Speed sensor — transmission control, Motronic)
Sensor de presión del depósito de combustible para diagnóstico a bordo (Tank-pressure sensor — on-board diagnostic)
Sensor del pedal del acelerador para el control electrónico del acelerador y el freno electrohidráulico (Accelerator-pedal sensor — electronic throttle control, electrohydraulic brake)
Sensor de ángulo de rotación y posición (Angle-of-rotation and position sensor — Motronic)
Sistemas de confort (Comfort systems)
Sensor de velocidad de guiñada para navegación (Yaw-rate sensor — navigation)
Sensor de calidad del aire del sistema de climatización (Air-quality sensor — air-conditioning)
Sensor de humedad, punto de rocío y temperatura (Humidity/dew-point/temperature sensor — heating and air-conditioning)
Sensor de presión del sistema de cierre centralizado (Pressure sensor — central locking system)
Sensor de lluvia (Rain sensor)
Control del limpiaparabrisas (Windshield-wiper control)
Sensor ultrasónico de distancia para asistencia de marcha atrás y estacionamiento (Ultrasonic distance sensor — back-up and parking assistance)
Sistemas de seguridad (Safety systems)
Radar de medición de distancia para control de velocidad adaptativo y sistema precolisión (Ranging radar — adaptive cruise control, precrash)
Sensor de inclinación para regulación de los faros (Tilt sensor — headlamp aiming)
Sensor de alta presión del control electrónico de estabilidad (High-pressure sensor — ESP)
Sensor de par de la dirección asistida (Torque sensor — power-assisted steering)
Sensor del ángulo del volante para el control electrónico de estabilidad (Steering-wheel angle sensor — ESP)
Cámara de video para asistencia de mantenimiento de carril y reconocimiento de señales de tránsito (Video camera — lane keeping support, traffic sign recognition)
Sensor de aceleración del sistema de airbag (Acceleration sensor — airbag)
Sensor de ocupación del asiento para el sistema de airbag (Seat-occupation sensor — airbag)
Sensor de velocidad de guiñada del control electrónico de estabilidad (Yaw-rate sensor — ESP)
Sensor de aceleración del sistema antibloqueo de frenos (Acceleration sensor — ABS)
Sensor de inclinación para protección y sistema antirrobo (Tilt sensor — safeguarding and anti-theft system)
Sensor de velocidad de guiñada para detección de vuelco (Yaw-rate sensor — rollover sensing)
Sensor de velocidad de rueda del sistema antibloqueo de frenos (Wheel speed sensor — ABS)
Anillo magnético (Magnetic encoder ring)
Calibración de sensores (Sensor calibration)
Cámara estereoscópica (Stereo camera)
Control de velocidad adaptativo (Adaptive cruise control)
Control electrónico de estabilidad (Electronic stability control)
Detección de puntos ciegos (Blind-spot detection)
Efecto Hall (Hall effect)
Frenado automático de emergencia (Automatic emergency braking)
Fusión de sensores (Sensor fusion)
Radar de largo alcance (Long-range radar)
Sensor de presión de frenado (Brake pressure sensor)
 Home - Inicio + Recursos - Resources